8月5至7日,低空物流技术学院专任教师梁俊杰赴河南开封职业学院进行了小米有限公司主办的四足仿生机器人的培训,旨在更好地对江门校区人工智能实训基地进行建设,有利于工业机器人专业的人才培养。
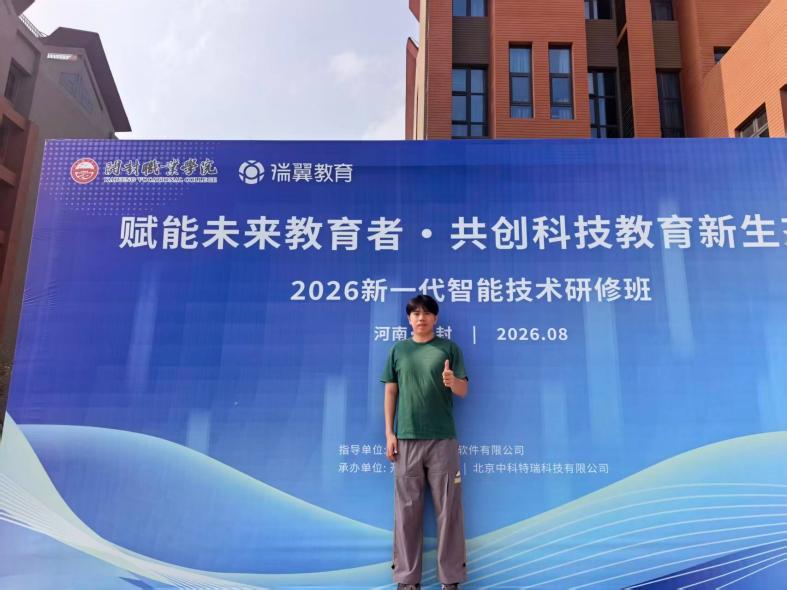
培训前两天聚焦进阶实操,核心攻克机器狗步态优化与仿真开发技能,实现从基础操控到自主调试的进阶提升。第一天课程围绕机器狗运动学原理、步态控制算法展开,老师细致讲解平地行走、转弯、爬坡、跨越障碍等不同场景的步态参数调节逻辑,分析机身平衡、步幅、步频、重心偏移等核心参数对运动稳定性的影响。结合课堂理论,我依托仿真平台开展模拟演练,在虚拟环境中反复调试步态参数,模拟不同地形下机器狗的运动状态,对比参数调整前后的运行差异,有效规避了真机调试的试错成本。第二天进入真机进阶实操环节,这也是本次培训的重难点内容。我结合仿真调试经验,对机器狗常规行走步态进行精细化优化,修正机身晃动、行走偏移、起步卡顿等常见问题,逐步提升机器狗平地运动的稳定性与流畅度。同时,我学习传感器数据采集与应用操作,掌握深度相机、姿态传感器的数据读取、分析与简单调用方法,能够通过数据反馈判断机器狗运行状态,精准排查步态异常的问题根源。实操过程中,我也遇到诸多难题,比如参数微调把控不当导致机器狗失衡、传感器数据读取偏差等,在老师的针对性指导和反复实操练习下,我逐一攻克难点,熟练掌握了步态优化、参数调试、数据核验的核心技巧,实操应变能力与问题排查能力显著提升。
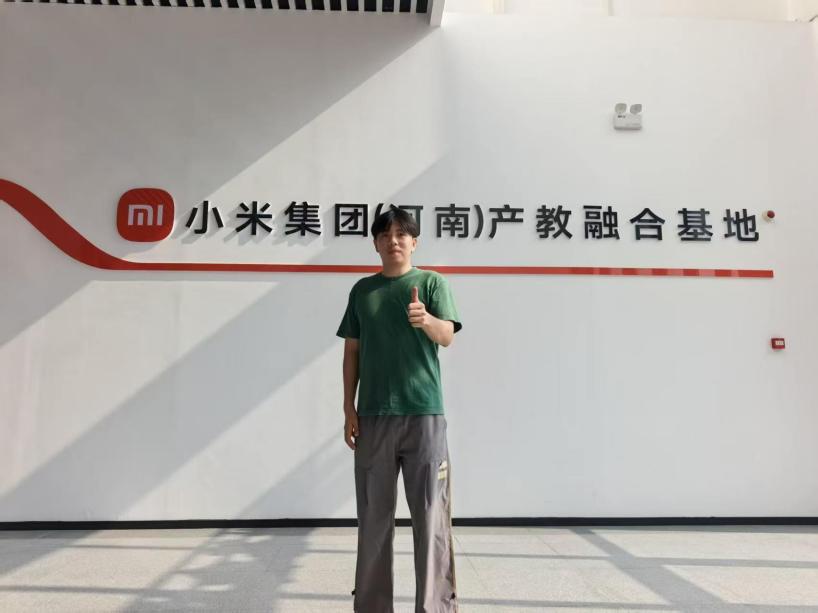
培训第三天以综合实操、功能开发与复盘总结为核心,侧重知识整合与实战落地,全面检验三日培训学习成果。上午主要开展综合场景实操训练,结合前两天所学知识,完成复杂地形适配、自主避障、定点移动等综合性实操任务。我通过调试传感器识别参数与运动控制程序,让机器狗精准识别障碍物并自主规划绕行路线,完成复杂场景下的自主移动作业,同时针对崎岖路面、缓坡地形优化步态参数,提升机器狗的环境适配能力。在小组协作实操中,我与组员分工配合,分别负责参数调试、数据监测、效果核验,共同完成机器狗多功能适配调试任务,不仅巩固了单日所学知识,也提升了团队协作与实战应用能力。下午主要进行项目复盘、成果展示与查漏补缺,我梳理三日学习的核心知识点,汇总实操过程中出现的问题、出错原因及解决方案,整理专属实操笔记,厘清软硬件调试、步态开发、传感器应用的完整流程。同时,对照培训学习目标,自查自身短板,针对复杂算法理解不透彻、高阶参数调试不熟练等薄弱点,重点强化练习,补齐知识与实操短板。最后,通过成果展示与师生交流,借鉴其他学员的实操经验与调试技巧,拓宽了自身的技术思路。
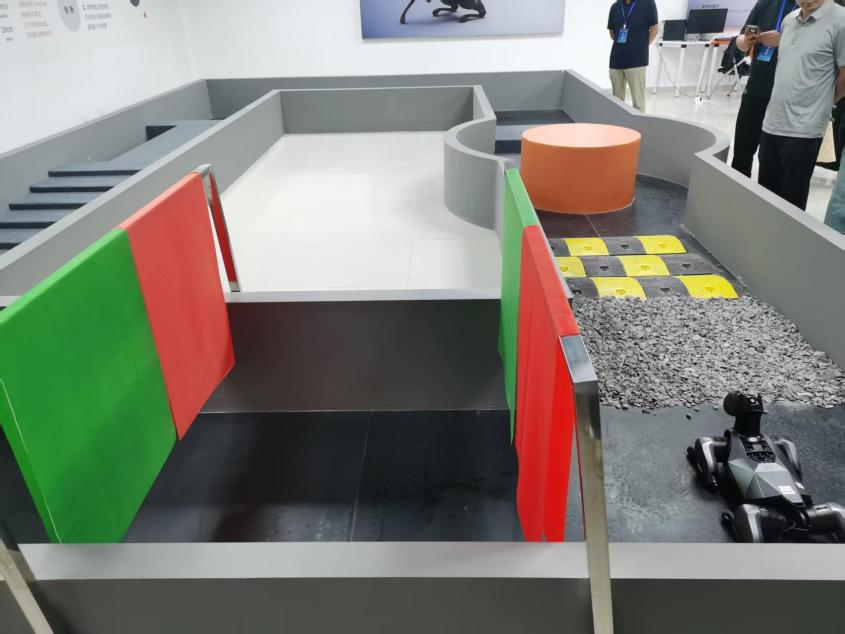
短短三天的培训紧凑且充实,不仅让我系统掌握了四足机器狗的软硬件操作、步态调试、基础功能开发等专业技能,更让我深刻认识到理论与实践深度融合的重要性。四足机器狗技术专业性、实操性极强,单一的理论学习难以适配实际开发需求,只有反复实操、不断试错、持续复盘,才能真正掌握核心技术。同时,本次学习也让我清晰看到自身的不足,面对复杂场景的高阶开发、算法优化等内容,我的技术储备仍有欠缺,问题排查的精准度和效率仍需提升。
此次培训是一次高效的技能提升与自我沉淀。后续我将以本次培训为基础,持续深耕四足机器狗相关技术,反复复盘实操案例,巩固所学知识,针对性补强自身短板,深入钻研高阶调试与开发技术,不断积累实战经验。同时,我会将本次所学技能灵活运用到后续的学习和工作中,学以致用、知行合一,持续提升自身专业技术水平,努力攻克更多技术难题,切实掌握四足机器人实操与开发核心能力,为后续相关技术应用与创新实践筑牢基础。
编辑:梁俊杰老师
初审:梁俊杰老师
复审:张金琳老师
终审:祝常红老师